※本記事にはプロモーション(広告)が含まれています。
😣 こんな経験はありませんか?
- 「PID制御って言葉は聞くけど、P・I・Dそれぞれが何をしているのかイメージできない…」
- 「定常偏差ってなに?なぜP制御だけだと残るの?」
- 「電験三種の過去問(H28 問13など)でPIDの穴埋め問題が出るけど、丸暗記では不安…」
✅ この記事でわかること
- P動作(比例)=「ズレに比例してアクセルを踏む」意味と限界
- I動作(積分)=「蓄積したズレを消す」仕組みと定常偏差がゼロになる理由
- D動作(微分)=「急変を先読みしてブレーキをかける」役割
- PID制御の全体像と、電験三種の穴埋め問題で確実に5点取るためのポイント
工場の生産ラインで温度制御をしているとき、「設定温度に近づくけど、いつまでもピッタリにならない」という経験はありませんか。あるいは、逆にオーバーシュートして行き過ぎてしまう。この「なぜピッタリにならないのか」を理解するカギが、PID制御です。
PID制御は、電験三種の「機械」科目で、H28〜R08上の15回のうち H28 問13・R06下 問13 の2回、P・I・D動作の働きを選ぶ穴埋め問題として出ています。H28 問13のような穴埋め問題では、P・I・Dそれぞれの動作の特徴を「言葉で」正しく選ぶ力が求められます。数式を暗記するだけでは太刀打ちできません。
この記事では、PID制御の3つの動作を「車の運転」に例えて、すべて図解で説明します。この例えが頭に入れば、電験の問題文を読んだ瞬間に「あ、これはI動作の話だ」と反射的にわかるようになります。
結論|まず30秒でわかる答え
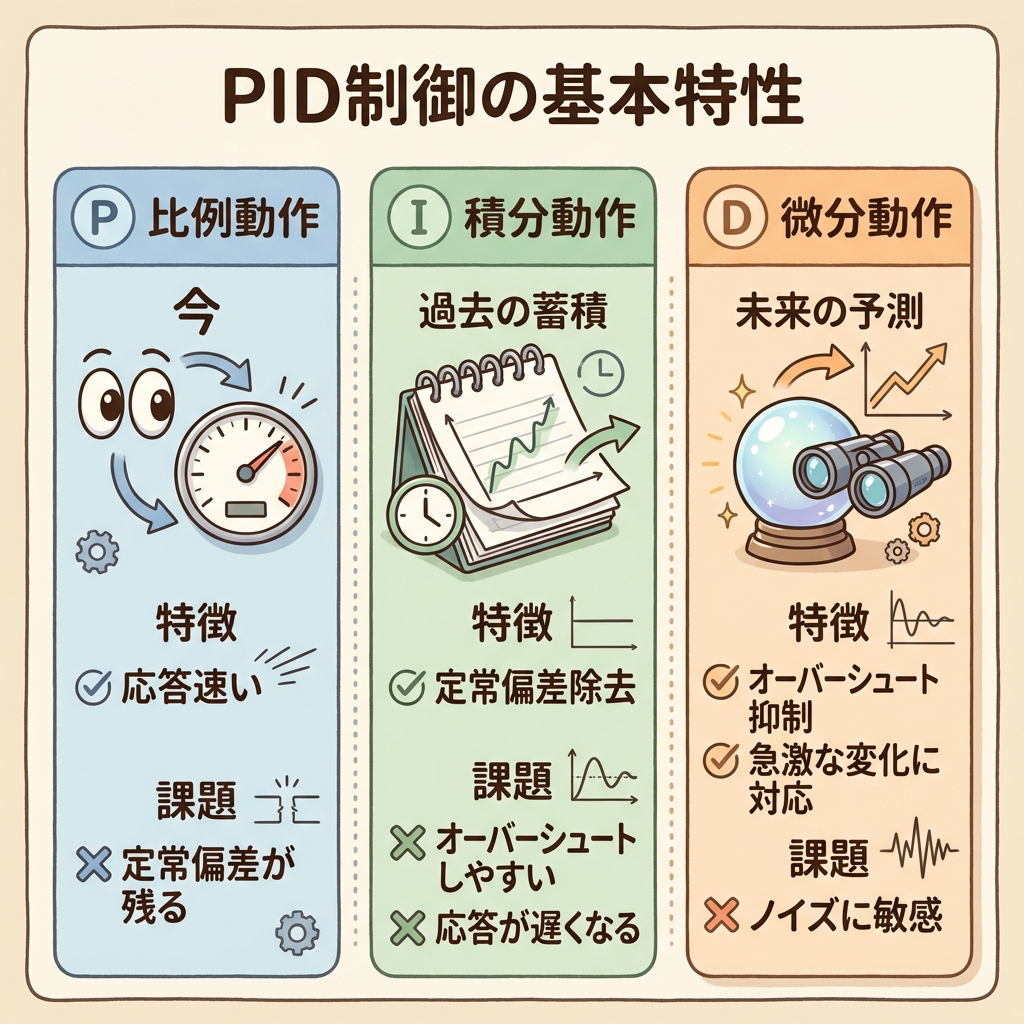
PID制御は、目標値とのズレ(偏差)を3つの動作で補正する制御です。P動作(比例)は今のズレに比例して操作しますが、定常偏差が残ります。I動作(積分)は過去のズレの蓄積で補正して定常偏差をなくし、D動作(微分)はズレの変化の速さから先を読んで、オーバーシュートを抑えます。
PID制御とは?|3人のドライバーが1台の車を操る
PID制御とは、P(比例)・I(積分)・D(微分)の3つの動作を組み合わせて、目標値にピッタリ合わせる制御方式のことです。
これを「車の運転」で例えます。あなたは高速道路を走っていて、目標速度100km/hを維持したい。でも、上り坂や向かい風など外乱がある。このとき、3人のドライバーがそれぞれ違う判断基準でアクセルとブレーキを操作しているイメージです。
🅿️
P(比例)動作
「今のズレ」を見る
ズレが大きいほど強くアクセルを踏む
🔄
I(積分)動作
「ズレの蓄積」を見る
小さなズレが続いているなら、じわじわ補正を追加
⚡
D(微分)動作
「ズレの変化速度」を見る
急に変化したら、先読みしてブレーキをかける
💡 ポイント
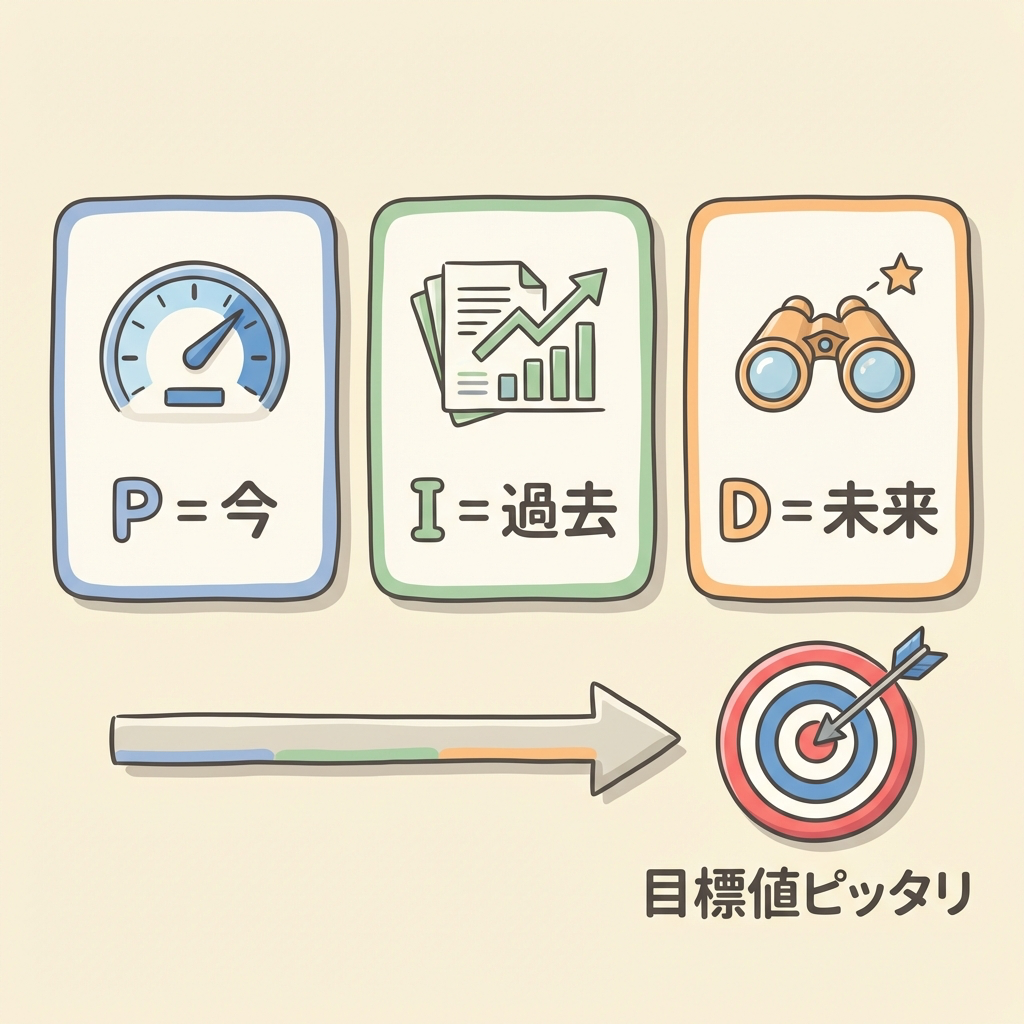
PID制御の本質は、「今」「過去」「未来」の3つの時間軸で偏差を見ることです。P=今のズレ、I=過去のズレの合計、D=未来のズレの予測。この3つを組み合わせることで、速く・正確に・安定して目標値に到達できます。
では、P・I・Dそれぞれの動作を1つずつ、車の運転で詳しく見ていきましょう。
P動作(比例動作)|「ズレが大きいほどアクセルを強く踏む」
🅿️ P動作のイメージ:今の速度メーターだけを見て運転するドライバー
P動作(Proportional:比例)は、「今この瞬間の偏差(=目標値と現在値のズレ)の大きさに比例して、操作量を出す」動作です。
車の運転で言えば、こんなドライバーです。
🚗 状況:目標速度100km/h、現在80km/h(偏差=20km/h)
Pドライバー「20km/hも足りない! アクセルをグッと踏むぞ!」
🚗 状況:目標速度100km/h、現在95km/h(偏差=5km/h)
Pドライバー「5km/hだけ足りないから、アクセルをちょっとだけ踏もう」
これを数式で書くと、次のようになります。
📐 P動作の式
操作量 = KP × 偏差 e(t)
KP:比例ゲイン(アクセルの「敏感さ」を決める定数)
KPが大きいほど、少しのズレでもドカンとアクセルを踏みます。逆にKPが小さいと、おっとりした運転になります。
🚨 P動作の致命的な弱点:「定常偏差」が残る
P動作だけで制御すると、目標値に「近づくけれど、ピッタリにはならない」という現象が起きます。これが定常偏差(オフセット)です。
なぜそうなるのか? 車の運転で考えましょう。
🏔️ 上り坂を走行中の状況
目標:100km/h
① 偏差20km/h → アクセル強め → 速度が上がる → 偏差が減る
② 偏差10km/h → アクセル中くらい → まだ上がる → 偏差がさらに減る
③ 偏差2km/h → アクセルほんの少し → あれ? 上り坂の抵抗とちょうど釣り合ってしまった!
⚠️ 偏差が2km/hの時のアクセル量 = 上り坂で速度を維持するのに必要な力
→ 偏差がゼロになると、アクセルもゼロになってしまう
→ でも上り坂では、アクセルゼロだと減速してしまう
→ だから「少しズレた状態」で安定してしまう = 定常偏差
🔧 現場の声
製造現場の温度制御で「設定温度200℃なのに、いつも198℃あたりで安定してしまう」という経験はありませんか? これがまさにP制御の定常偏差です。外乱(ドアの開閉による熱損失など)がある限り、P制御だけでは目標値にピッタリ到達できません。
| 項目 |
P動作の特徴 |
| 何を見ている? |
今この瞬間の偏差 e(t) |
| 操作の特徴 |
ズレが大きい → 操作量大、ズレが小さい → 操作量小 |
| メリット |
応答が速い。ズレにすぐ反応する |
| デメリット |
定常偏差(オフセット)が残る |
| 電験での出題ポイント |
「比例動作のみでは定常偏差が残る」(H28 問13 で出題) |
P動作:アクセル=KP×偏差(80km/h なら 20、95km/h なら 5 に比例)
P動作だけ:アクセル=KP×偏差が坂の力と釣り合う所(98km/h)で止まる
I動作(積分動作)|「ズレの蓄積を消すために、じわじわ補正する」
🔄 I動作のイメージ:「ずっとちょっとだけ遅いな…」と気づく記憶力のあるドライバー
I動作(Integral:積分)は、「過去の偏差を時間で積み上げて、その合計に比例した操作量を出す」動作です。
車の運転で言えば、P動作の横に座っている「助手席のドライバー」です。
🚗 P動作だけの状態(上り坂で定常偏差2km/hが残っている)
Pドライバー「偏差2km/hだから、アクセルはこれくらいだな」
→ 1秒後も2km/h足りない。5秒後も2km/h足りない。10秒後もまだ2km/h足りない…
🔄 ここでI動作が登場
Iドライバー「おい、もう10秒も2km/hずつ足りない状態が続いてるぞ。合計20km/h×秒分のズレが溜まってる。そろそろアクセルを少し追加しよう」
→ アクセルが少し追加される → 速度が上がる → 偏差が1km/hに減る
→ まだ偏差が残っている → ズレの合計がさらに増える → もう少し追加
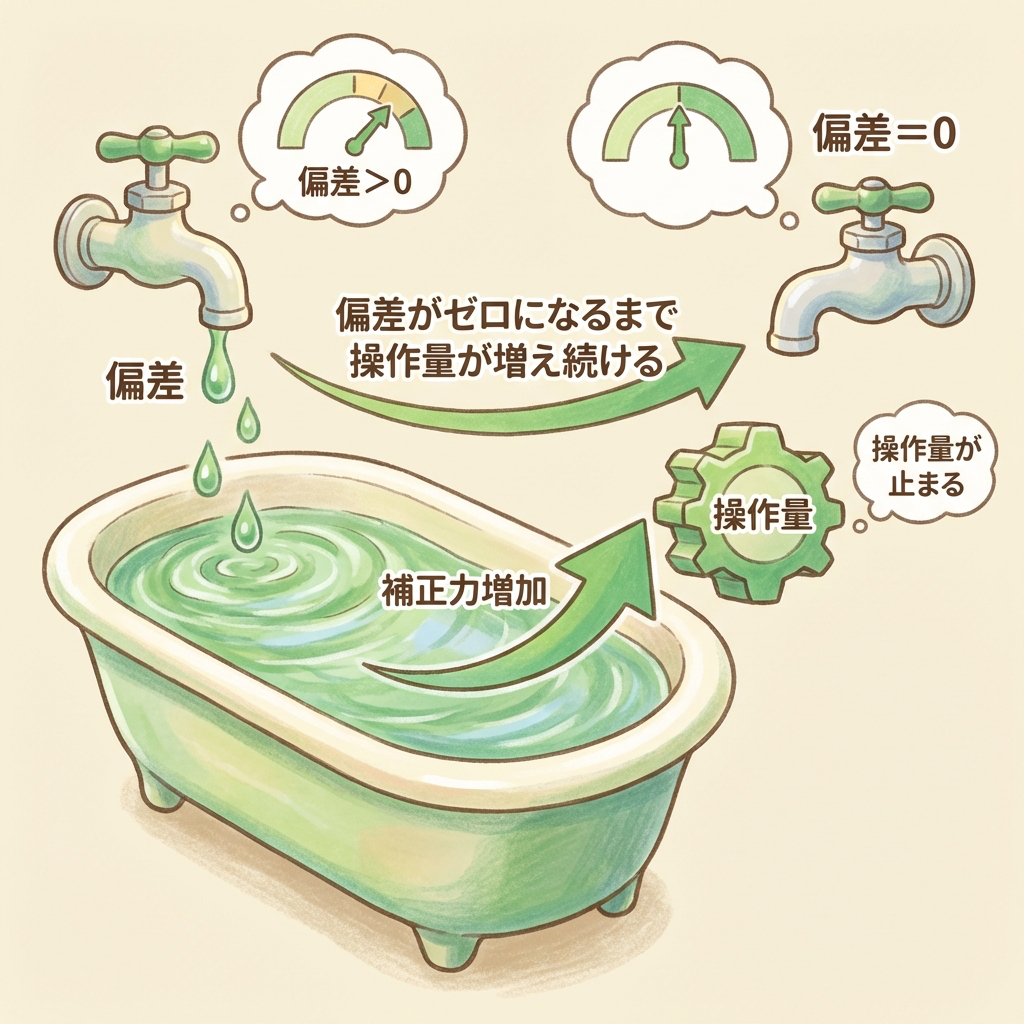
→ 偏差がゼロになるまで、追加し続ける → 定常偏差が消える!✨
📐 I動作の式
操作量 = KI × ∫ e(t) dt
KI:積分ゲイン / ∫ e(t) dt:偏差の時間積分(=過去のズレの合計面積)
🧠 なぜI動作で定常偏差が消えるのか?
H28 問13 では「偏差が零になるまで制御動作が行われるので、(イ)を無くすことができる」((イ)は定常偏差)という文が出ました。理屈をしっかり押さえましょう。
【定常偏差がゼロになる理由を3行で】
① I動作は「偏差の合計」に比例して操作量を出す
② 偏差がわずかでも残っていれば、時間とともに合計はどんどん増え続ける
③ 合計が増える → 操作量が増える → 偏差が減る → 偏差がゼロになるまで止まらない
✅ つまり、偏差がゼロのとき、そしてそのときだけ、積分値の増加が止まる
→ だからI動作を入れると、制御系が安定で、目標値や外乱(坂の力)が一定なら、最終的に偏差ゼロに落ち着く
⚠️ I動作の弱点:オーバーシュートしやすい
I動作には弱点もあります。「過去のズレの合計」がたまりすぎると、目標値を通り過ぎてもまだ操作量を出し続けてしまいます。これがオーバーシュート(行き過ぎ)です。
🚗 Iドライバー「10秒間もズレが溜まったから、アクセル追加!追加!」
→ 100km/hに到達しても、溜まった分の操作量がまだ残っている
→ 105km/hまでオーバーシュート → 今度は逆にブレーキが必要に…
→ 振動的な挙動(ハンチング)を起こすことがある
| 項目 |
I動作の特徴 |
| 何を見ている? |
過去の偏差の合計(時間積分 ∫e dt) |
| 操作の特徴 |
小さなズレでも長く続けば操作量がじわじわ増加 |
| メリット |
定常偏差(オフセット)をゼロにできる |
| デメリット |
オーバーシュート(行き過ぎ)が起きやすい、応答が振動的になりやすい |
| 別名 |
リセット動作(偏差をリセット=ゼロにするから) |
| 電験での出題ポイント |
「積分動作を加えると定常偏差が除去される」「リセット動作とも呼ばれる」 |
💡 電験キーワード:リセットタイム(積分時間 TI)
I動作の「効きの速さ」を調整するパラメータがリセットタイム(TI)です。TIが短いほどI動作の効きが速くなり、定常偏差は早く消えますが、オーバーシュートも起きやすくなります。TIが長いほど穏やかに補正しますが、定常偏差が消えるまで時間がかかります。
I動作:偏差が残る間は面積が増え続け、偏差0で増えるのが止まる
D動作(微分動作)|「急変を先読みしてブレーキをかける」
⚡ D動作のイメージ:遠くの信号を見て早めにブレーキを踏むドライバー
D動作(Derivative:微分)は、「偏差の変化速度(=偏差が増えている速さ/減っている速さ)に比例して操作量を出す」動作です。
車の運転で言えば、「先の状況を読む名ドライバー」です。
🚗 PI制御だけの状態(オーバーシュートしそうな場面)
現在98km/h → 99km/h → 99.5km/h → 100km/hに近づいている!
P+I「まだ偏差があるからアクセル踏み続けるぞ!」
→ 100km/hを超えてオーバーシュート…
⚡ ここでD動作が登場
Dドライバー「おい、偏差がすごい速さで減っているぞ。このままだと目標値を超える。今のうちにブレーキをかけろ!」
→ オーバーシュートが抑えられ、スムーズに100km/hに着地✨
📐 D動作の式
操作量 = KD × de(t)/dt
KD:微分ゲイン / de(t)/dt:偏差の時間変化率(偏差がどれだけ速く変化しているか)
ここで重要なのは、D動作は偏差の「大きさ」ではなく「変化の速さ」に反応するという点です。偏差が大きくても、それが一定であれば(変化していなければ)D動作の出力はゼロです。
⚠️ D動作の注意点:単独では使えない
D動作は「変化速度がゼロなら操作量もゼロ」です。つまり、一定の偏差が続いている状態では何もしません。このため、D動作だけで制御することは不可能です。必ずPやIと組み合わせて使います。
| 項目 |
D動作の特徴 |
| 何を見ている? |
偏差の変化速度(微分 de/dt) |
| 操作の特徴 |
偏差が急変 → 大きく反応、偏差が一定 → 反応しない |
| メリット |
オーバーシュートを抑制、応答を安定化 |
| デメリット |
ノイズに敏感(微小な変動にも過敏に反応)、単独では使えない |
| 別名 |
レート動作(変化の速度=rateに反応するから) |
| 電験での出題ポイント |
「微分動作はオーバーシュートを抑制する」「レート動作とも呼ばれる」 |
💡 電験キーワード:レートタイム(微分時間 TD)
D動作の「先読みの度合い」を調整するパラメータがレートタイム(TD)です。TDが大きいほど先読みが強く、オーバーシュートを強力に抑えますが、大きすぎるとノイズにも過敏に反応してしまいます。
D動作:偏差が減る速さ(傾き)を見て、行き過ぎる前にアクセルを戻す
P・I・Dを一覧で比較|「今・過去・未来」の3人のドライバー
ここまでの内容を1つの表で整理します。H28 問13・R06下 問13 の穴埋めで問われた P・I・D の働きも、この表で確かめられます。
| |
🅿️ P(比例)動作 |
🔄 I(積分)動作 |
⚡ D(微分)動作 |
| 見ている時間軸 |
今 |
過去(の蓄積) |
未来(の予測) |
| 数学的操作 |
偏差 e(t) にそのまま比例 |
偏差の積分 ∫e dt |
偏差の微分 de/dt |
| 車の例え |
ズレが大きいほど強く踏む |
ズレが溜まったら補正を追加 |
急変を察知して先にブレーキ |
| 得意なこと |
素早い応答 |
定常偏差の除去 |
オーバーシュート抑制 |
| 苦手なこと |
定常偏差が残る |
オーバーシュートしやすい |
ノイズに弱い、単独不可 |
| 別名 |
比例動作 |
リセット動作 |
レート動作 |
| 調整パラメータ |
比例ゲイン KP |
積分時間 TI(リセットタイム) |
微分時間 TD(レートタイム) |
📐 PID制御の全体の式
操作量 u(t) =
KP × e(t)
+
KI × ∫ e(t) dt
+
KD × de(t)/dt
P(今のズレ) +
I(過去の蓄積) +
D(未来の予測)
制御の組み合わせパターン|P、PI、PD、PIDの違い
実際の制御では、P・I・Dの全部を使うとは限りません。制御対象の特性に合わせて、組み合わせを選びます。電験三種でも R06下 問13 で、積分動作・微分動作・比例動作がそれぞれ定常特性・過渡特性のどちらの改善に効くかが問われたので、各パターンの挙動を押さえましょう。
| 制御方式 |
定常偏差 |
応答速度 |
安定性 |
車の例え |
| P制御 |
残る |
速い |
良い |
メーターだけ見て運転。近づくが到達しない |
| PI制御 |
なくなる |
やや遅い |
やや振動的 |
記憶力のある助手がズレを補正。ピッタリ到達するが行き過ぎることも |
| PD制御 |
残る |
速い |
非常に良い |
先読みドライバーが安定化。ただし目標値に到達はしない |
| PID制御 |
なくなる |
速い |
良い |
3人のドライバーが協力。速く・正確に・安定して到達 |
⚠️ 引っかけに注意
「PD制御は定常偏差を除去できるか?」→ できません(制御対象に積分の要素がない、ふつうの場合)。P・I・Dの中で定常偏差を除去できるのはI動作です。D動作はオーバーシュートを抑制しますが、偏差そのものを消す力はありません。「I動作が入っているかどうか」で定常偏差の有無を判断してください。
P・PI・PIDの応答波形をイメージで比較
「目標値にステップ的に変化させたとき(=いきなり100km/hを目指す)の制御量の動き」をイメージで比較します。H28〜R08上の15回では、波形から P・PI・PID を当てる問題は出ていませんが、R07上 問13 ではステップ応答の遅れ時間・立上り時間・行過ぎ量などの言葉が問われているので、各パターンの特徴を押さえましょう。
📊 P制御の応答イメージ
🔵 P制御は目標値に近づくが、到達しない。ずっと「あと少し」が残る。
📊 PI制御の応答イメージ
📈 最初は目標値に向かって上昇
⬆️ 目標値を超えてオーバーシュート!
📉 戻ってきて、また少し下回る(アンダーシュート)
📈📉 何度か振動した後…
✅ 最終的に目標値にピッタリ一致(定常偏差ゼロ)
🟢 PI制御は定常偏差を消せるが、オーバーシュート(行き過ぎ)が起きやすい。
📊 PID制御の応答イメージ
📈 最初は目標値に向かって上昇
⚡ D動作が「近づいてるぞ、減速!」と先読みブレーキ
✅ ほぼオーバーシュートなしで、目標値にスムーズに到達
✅ I動作により定常偏差もゼロ
🟠 PID制御は速く・正確に・安定して目標値に到達する。3つの動作のいいとこ取り。
💡 電験のコツ
応答波形の問題では、①定常偏差が残っているか? →「Iがない」 ②オーバーシュートが大きく、揺れが長く続くか? →「Dがない」の2点で見当をつけます(ゲインが大きすぎても行き過ぎは大きくなるので、②は目安です)。
P は定常偏差が残り、PI は行き過ぎてから一致、PID は行き過ぎが小さい(計算例)
電験三種のPID問題攻略|穴埋め問題で確実に5点取る
📝 出題の形:H28 問13 の穴埋め問題
電験三種の機械科目では、H28〜R08上の15回で、P・I・D動作の働きを選ぶ穴埋め問題が2問(H28 問13・R06下 問13)出ています。下は、この2問の論点をもとにこの記事で作った練習問題です(本試験の問題文そのものではありません)。
【練習問題(この記事で作った例)】
「( ア )動作は、偏差に比例した操作量を出力する。
この動作のみでは( イ )が残る欠点がある。
( ウ )動作を加えることで( イ )を除去できる。
この動作は( エ )動作とも呼ばれる。
( オ )動作は偏差の変化速度に応じた操作量を出し、
オーバーシュートを( カ )する。」
✅ 解答と「車の例え」でのイメージ
| 穴 |
解答 |
車で言うと… |
| ア |
比例(P) |
ズレの大きさに応じてアクセルを踏む |
| イ |
定常偏差(オフセット) |
上り坂で「あと2km/h」が消えない状態 |
| ウ |
積分(I) |
「ずっとちょっと遅い」を覚えてて補正する助手 |
| エ |
リセット |
偏差をリセット(ゼロに)するから |
| オ |
微分(D) |
先の信号を見て早めにブレーキ |
| カ |
抑制 |
行き過ぎを防ぐ |
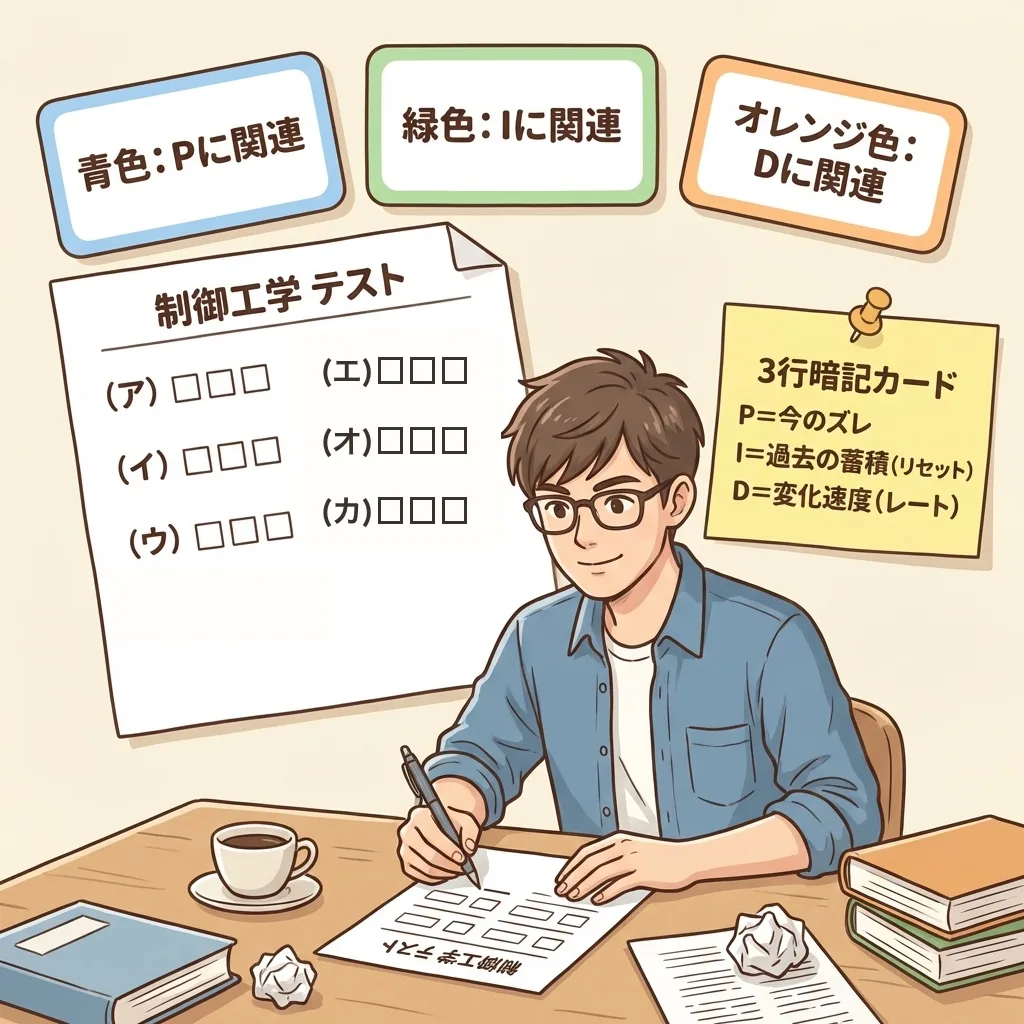
🎯 合格者が使う「PID 3行暗記カード」
🅿️ P=今のズレに比例してアクセル。だが定常偏差が残る
🔄 I=過去のズレを蓄積して補正。定常偏差を消す(リセット動作)
⚡ D=変化速度を先読みしてブレーキ。オーバーシュートを抑制(レート動作)
この3行が「車の運転のイメージ」と一緒に頭に入っていれば、穴埋め問題は反射的に解けます。丸暗記ではなく、イメージで理解することが大切です。
ブロック線図で見るPID制御|全体の流れを確認する
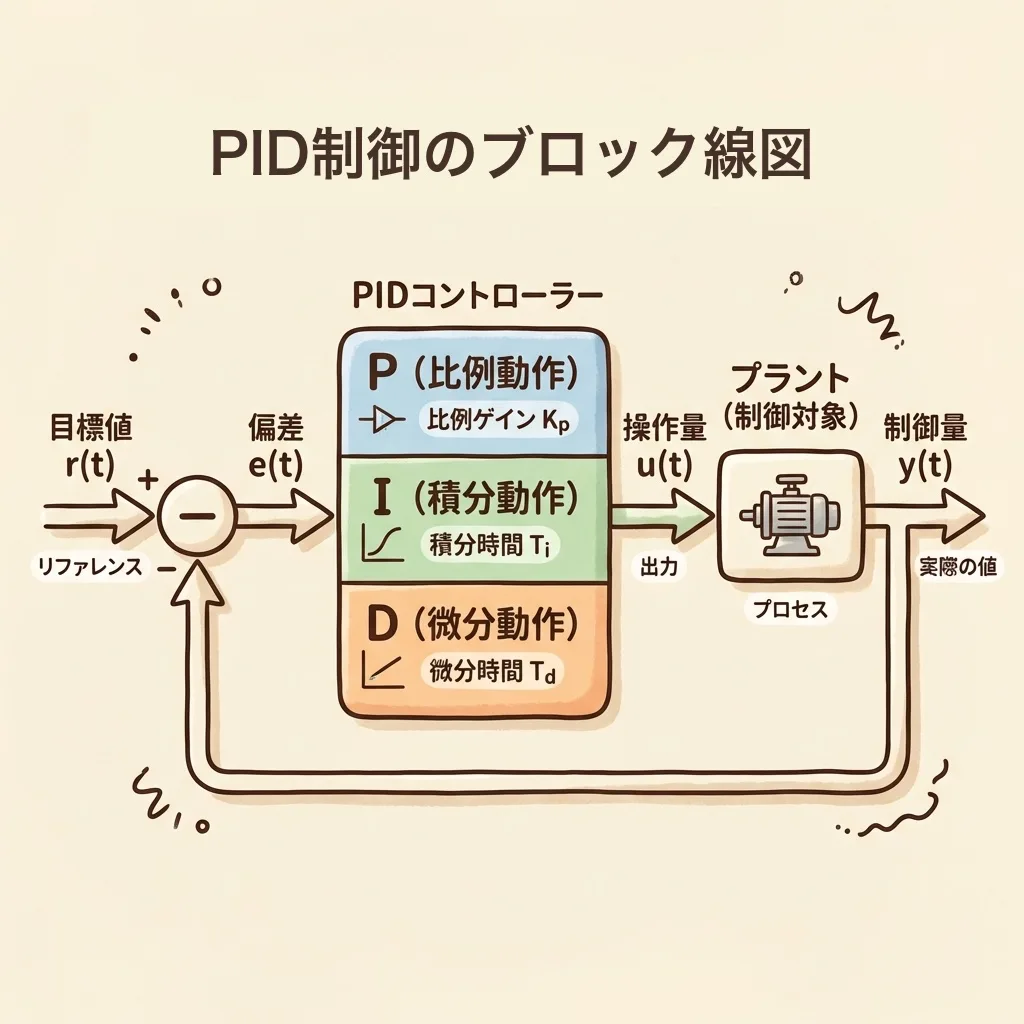
最後に、PID制御の全体像をブロック線図(信号の流れ図)で確認しましょう。電験三種ではブロック線図の読み取り問題も出題されます。
🔧 PID制御のブロック線図(HTML図解)
→
⊖
→
→
PIDコントローラ
P: KPe
I: KI∫e dt
D: KDde/dt
→
→
→
↑ 制御量 y(t) は検出器を通じて比較器にフィードバックされる(矢印は下から左に回り込む)
信号の流れを言葉で整理すると、次のようになります。
STEP 1
偏差を計算:目標値 r(t) と制御量 y(t) の差 → 偏差 e(t) = r(t) - y(t)
STEP 2
PIDコントローラが操作量を決定:P・I・Dの3つの計算結果を足し合わせて操作量 u(t) を出力
STEP 3
制御対象(プラント)が動く:操作量に応じて温度や速度が変化し、制御量 y(t) が更新される
STEP 4
フィードバック:更新された y(t) が比較器に戻り、STEP 1に戻る → このループが高速に繰り返される
この記事の理解を深める本と道具
おすすめの本
PID制御を、車の運転のたとえから一歩進めて、シミュレーションを使いながら学びたいときに向いています。PID制御とディジタル制御技術を、シミュレーションを使って基礎から学ぶ入門書です(CQ出版、広井和男 著)。
楽天ブックス
¥3,080 (2026/11/16 18:21時点 | 楽天市場調べ)
 ポチップ
おすすめの本
「PID制御」を試験の得点につなげるなら、機械科目の教科書で前後の単元とあわせて押さえておくと安心です。TAC出版『みんなが欲しかった!』シリーズの、電験三種「機械」の教科書と問題集です。フルカラーの教科書に重要な過去問が付いています。
¥3,520 (2026/02/24 07:37時点 | Amazon調べ)
ポチップ
まとめ|PID制御は「今・過去・未来」の3つの目で偏差を見る
✅ P動作(比例)=「今この瞬間のズレ」に比例して操作。応答は速いが定常偏差が残る
✅ I動作(積分)=「過去のズレの蓄積」で補正。定常偏差をゼロにする(=リセット動作)
✅ D動作(微分)=「ズレの変化速度」を先読み。オーバーシュートを抑制する(=レート動作)
✅ PID制御=P+I+Dの組み合わせで、「速く・正確に・安定して」目標値に到達
✅ 電験の穴埋め問題は「定常偏差 → I」「オーバーシュート抑制 → D」「リセット → I」「レート → D」で解ける
PID制御は、電験三種の機械科目で H28 問13・R06下 問13 の穴埋め問題として出ています。数式の暗記ではなく、「車の運転」のイメージで直感的に理解しておけば、問題文を読んだ瞬間に答えが浮かぶようになります。
今回の「3人のドライバー」のイメージが、少しでもあなたの合格の助けになれば嬉しいです。
S
シラス
電験三種・QC検定1級 / メーカーでパワエレ設計・品質保証 実務10年
メーカーで電気設計と品質保証に携わってきた経験をもとに執筆しています。むずかしい専門用語をできるだけ使わず、はじめて学ぶ人がつまずかないように、図とたとえで説明することを大切にしています。
テーマ別に、もっと深く学ぶ
気になるところから読んでも大丈夫です。どの記事も、はじめて学ぶ人向けにやさしく書いています。
つまずきやすい「違い」を一気に解決
計算力アップ・資格対策