※本記事にはプロモーション(広告)が含まれています。
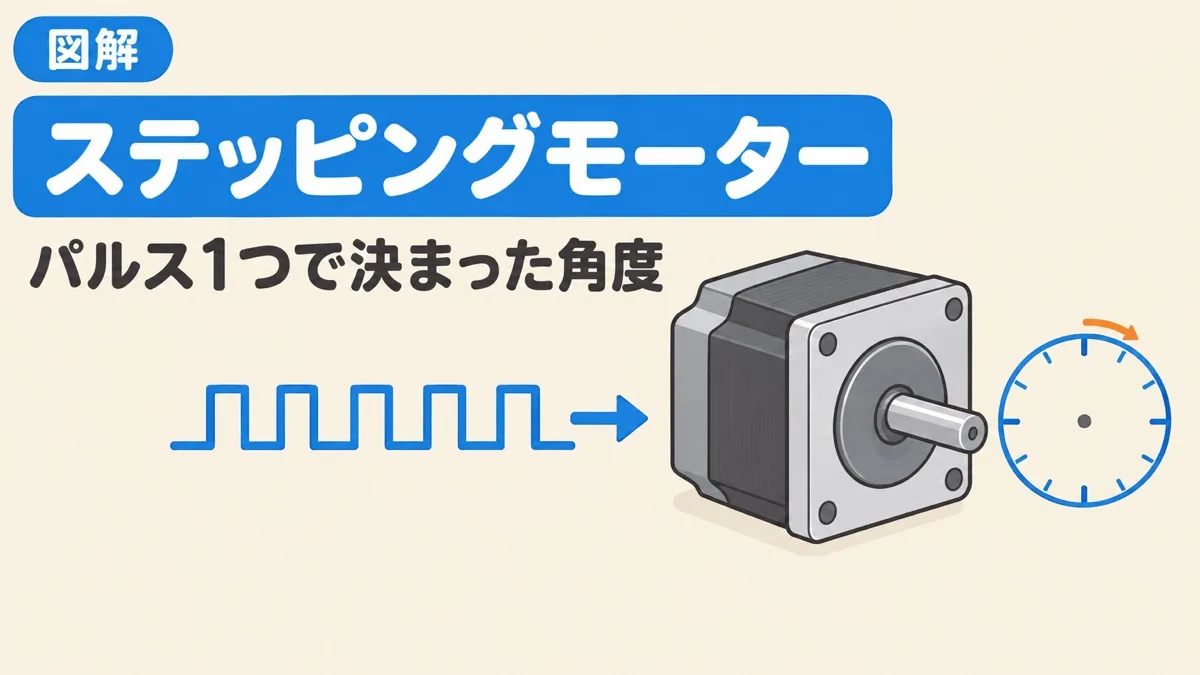
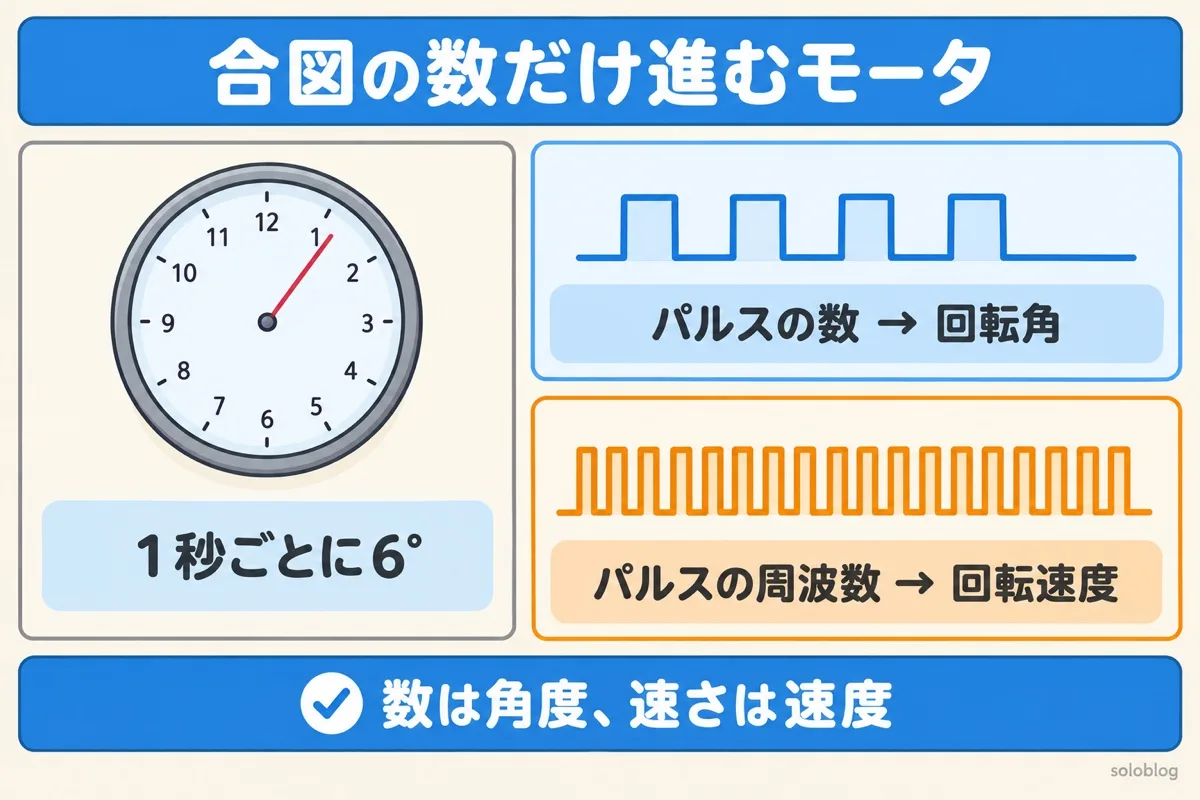
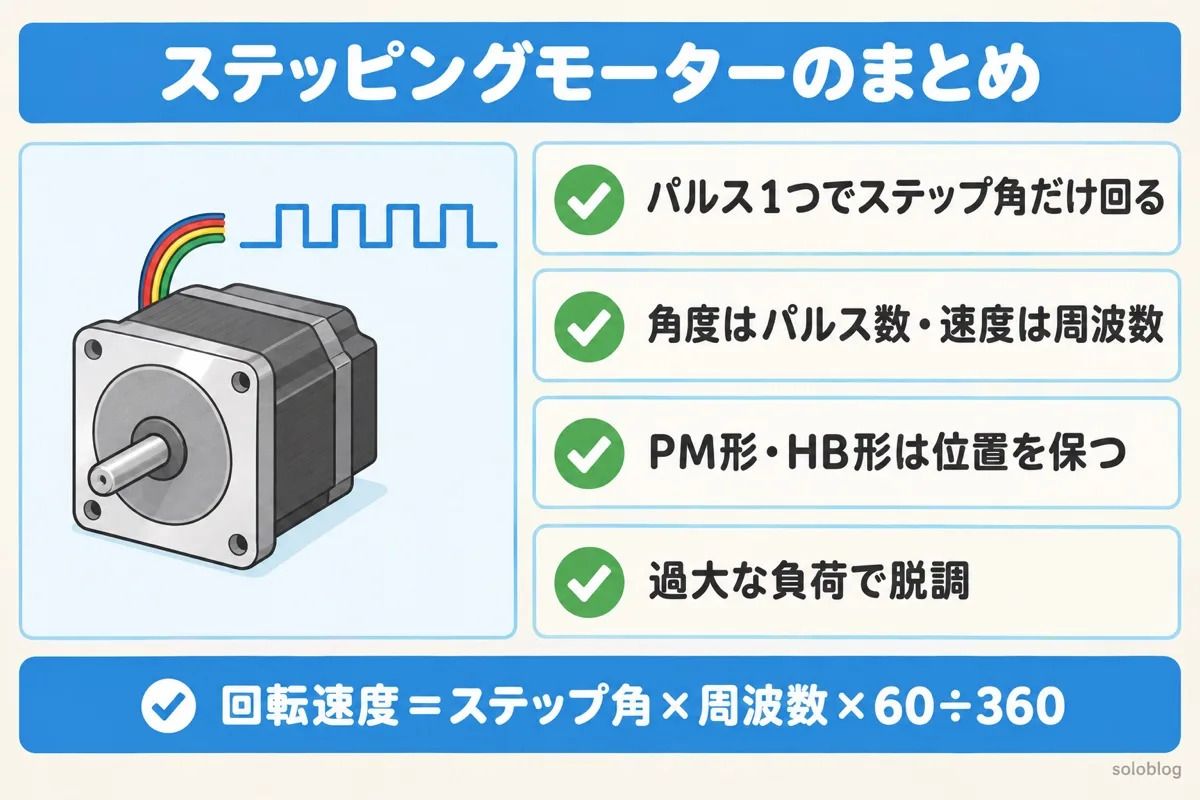
ステッピングモーター(ステッピングモータ、パルスモータ)は、パルスを1つ送るごとにステップ角だけ回るモータで、回転速度はパルスの周波数に比例します。計算はステップ角・パルス数・回転速度の節、PM形・VR形・HB形の違いは3つの形の節へ。
ステッピングモーターとは?パルスで「カチッ、カチッ」と回るモータ
普通のモータは、電気を流すと連続してなめらかに回ります。ステッピングモーターは違います。固定子の巻線に流す電流を、パルス(短い電気の合図)に合わせて順番に切り替えると、回転子がそのたびに一定の角度ずつ引き寄せられ、階段(ステップ)のように回ります。
| 項目 | ステッピングモーター | 普通のモータ(誘導電動機など) |
|---|---|---|
| 回り方 | パルスごとに決まった角度ずつ | 電気を流すと連続して回る |
| 位置の決め方 | パルスの数を数えるだけでよい | センサで回転角を測って制御する |
| 止めるとき | パルスを止めれば止まる | ブレーキや制御が要る |
| 苦手なこと | 大きな負荷や急な加速で、パルスに追いつけなくなる(脱調) | - |
ステップ角・パルス数・回転速度の計算
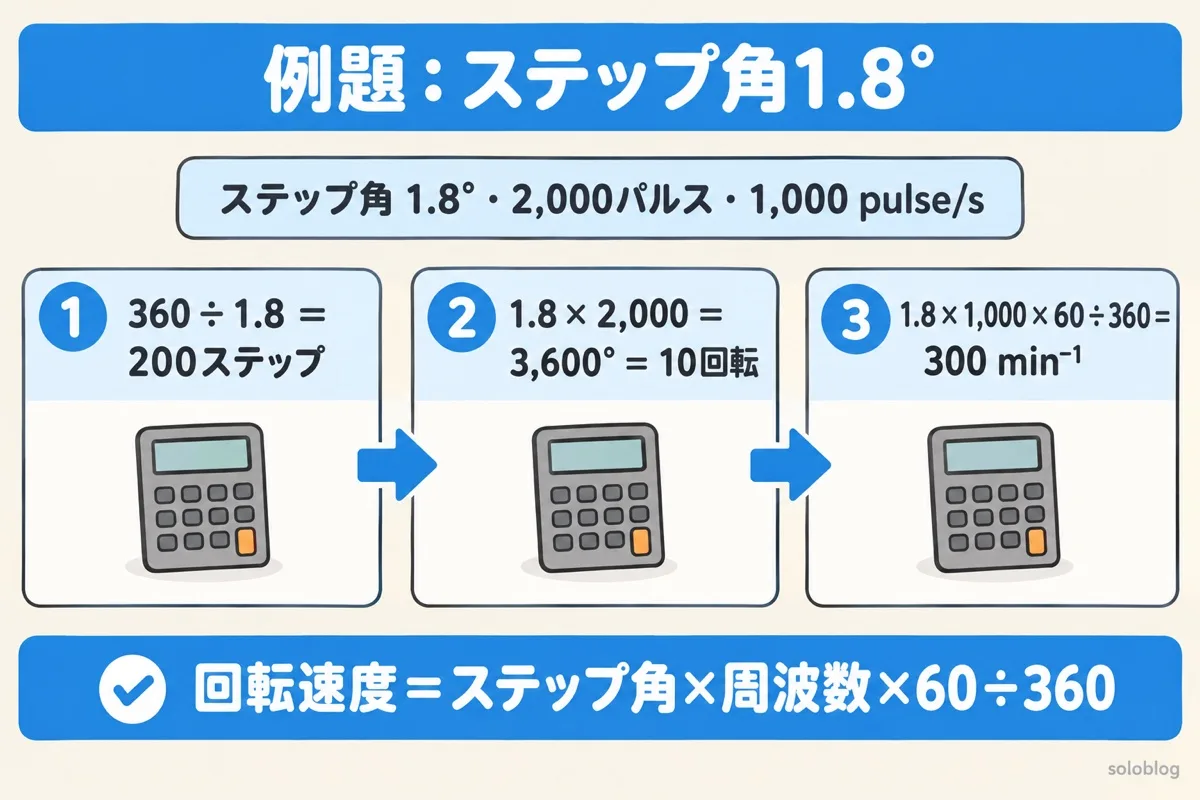
ステッピングモーターの計算は、次の3つの式だけです。
| 求めるもの | 式 |
|---|---|
| 回転角[°] | ステップ角×パルス数 |
| 1回転のステップ数 | 360°÷ステップ角 |
| 回転速度[min⁻¹] | ステップ角×パルスの周波数[pulse/s]×60÷360 |
例題:ステップ角1.8°のモータ
PM形・VR形・HB形の違い
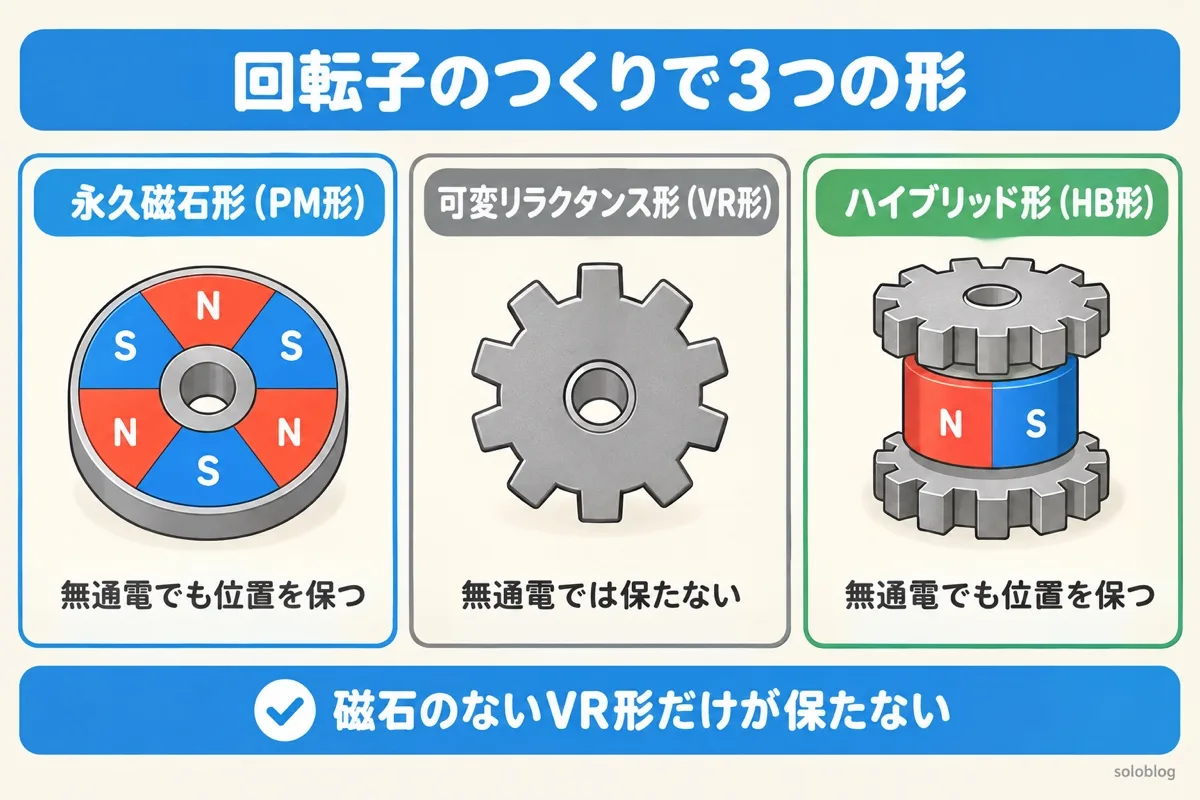
ステッピングモーターは、回転子(回る部分)の構造で3つに分かれます。試験では「電気を流していないときに位置を保つかどうか」がよく問われます。
| 形 | 回転子のつくり | 無通電で位置を保つ力 | 特徴 |
|---|---|---|---|
| 永久磁石形(PM形) | 永久磁石。N極とS極が交互に並ぶ | ある | 磁石があるぶんトルクが出やすい |
| 可変リラクタンス形(VR形) | 歯車の形をした軟らかい鉄(軟磁性体) | ない | 巻線の磁力で歯が引き寄せられて回る。もっとも古くからある形 |
| ハイブリッド形(HB形) | 円筒形の永久磁石の両端を、歯車の形の鉄心ではさむ | ある | PM形より細かいステップと大きなトルク |
ステップ角は形と構造で決まり、よく使われる例として1.8°(1回転200ステップ)や0.72°(1回転500ステップ)があります。具体的な値はメーカーの仕様で確かめてください。
脱調とは?ステッピングモーターの弱点
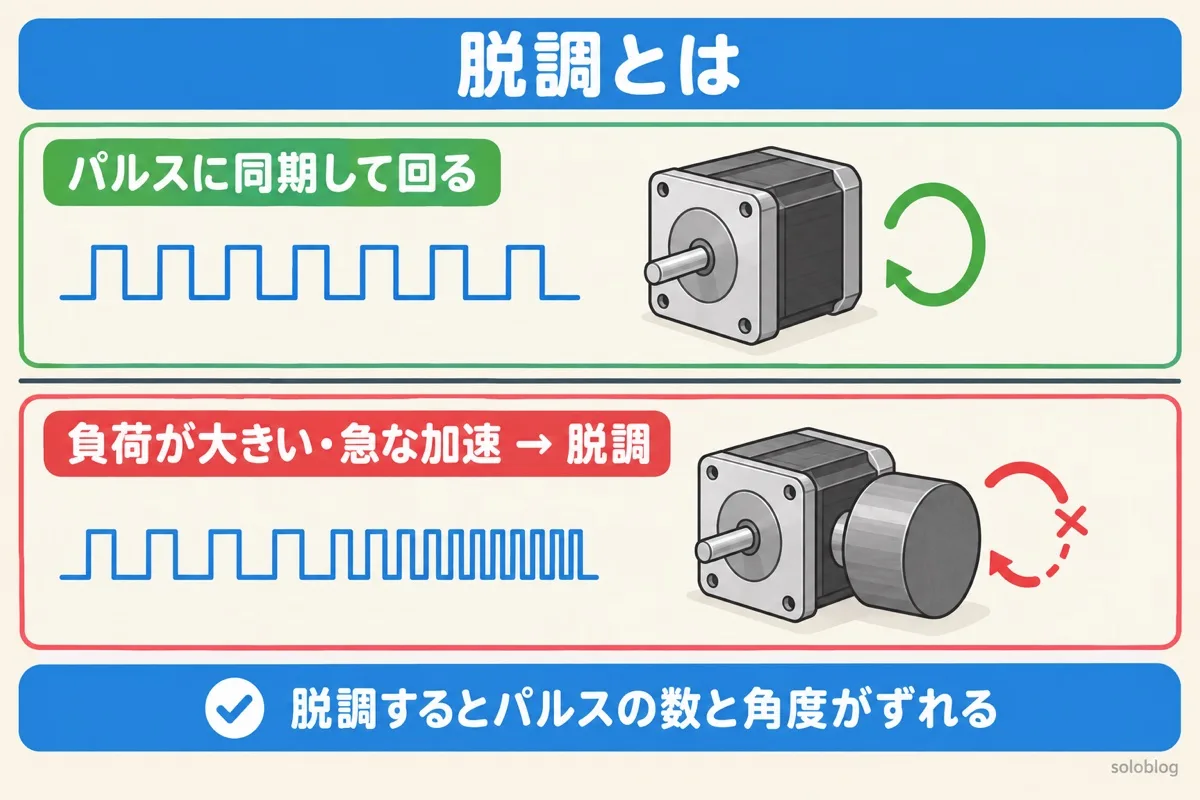
ステッピングモーターは、始動のトルクが大きく、ふつうは入力パルスと同期して始動できます。ただし、負荷が大きすぎたり、パルスの周波数を急に上げたりすると、回転子がパルスについていけなくなり、ステップを飛ばしたり止まったりします。これを脱調といいます。
脱調すると、「送ったパルスの数=回った角度」がくずれ、センサを使っていない装置では位置がずれたことに気づけません。そのため、実際の装置では、余裕のあるトルクのモータを選び、パルスの周波数を少しずつ上げ下げして加速・減速します。
| ステッピングモーター | ブラシレスDCモータなど(センサで位置を測る) | |
|---|---|---|
| 位置の決め方 | パルスの数(オープンループ) | センサの信号で確かめながら(フィードバック) |
| 得意なこと | センサなしで、安く手軽に位置決め | 速く回す、負荷が変わっても位置を保つ |
| 注意すること | 脱調すると位置がずれる | センサと制御が必要 |
整流子とブラシを、位置センサとインバータに置き換えたBLDCモータ
電験三種の過去問で確かめる
ステッピングモーターは、機械の「四機総合」「電動機応用」の範囲で、空欄穴埋めと正誤の問題が出ています。計算問題はなく、しくみと3つの形を押さえれば答えられます。
| 年度・問題 | 形式 | ポイント |
|---|---|---|
| 平成30年度 問7・令和7年度下期 問7(再出題) | 空欄穴埋め | パルス数に比例する回転角度、パルスの周波数に比例する回転速度、1パルスの角度はステップ角、永久磁石形は無通電でも位置を保持する力 |
| 令和4年度上期 問6 | 誤りを選ぶ | 誤りは「可変リラクタンス形は無通電でも回転子位置を保持する」。VR形は永久磁石がないので保持しない |
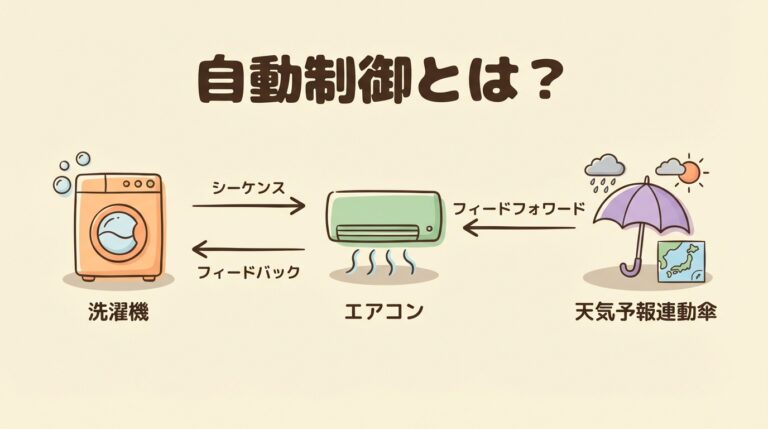
フィードバック制御とシーケンス制御など、制御のしかたの違いを整理できます
ステッピングモーターの計算ツール
ステップ角とパルス数、パルスの周波数を入れると、回転角・回転数・回転速度を求めます。
入れた数字は画面の中で計算するだけで、どこにも送信されません。
脱調しない理想の動きとして計算しています。実際に回せる速度とトルクは、メーカーの回転速度-トルク特性で確かめてください。
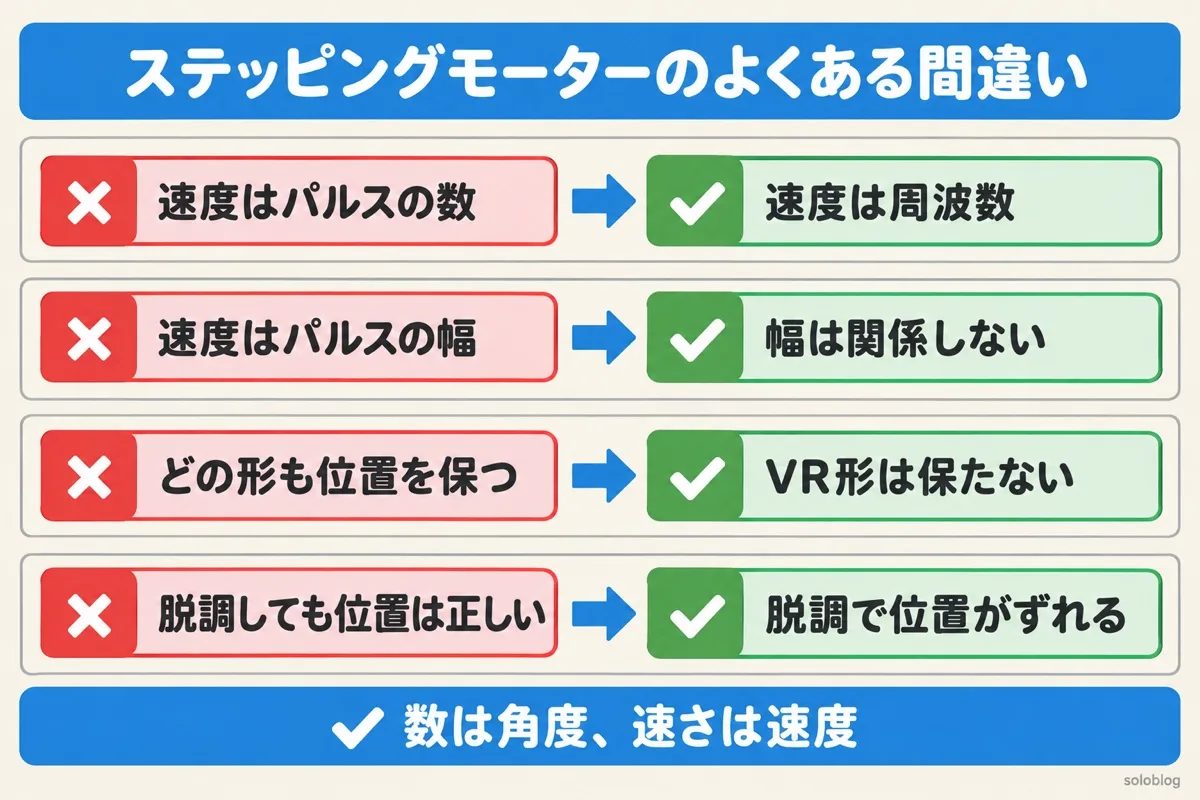
ステッピングモーターでよくある間違い
| よくある間違い | 正しい考え方 |
|---|---|
| 回転速度はパルスの数で決まる | 回転角がパルスの数で、回転速度はパルスの周波数で決まる |
| 回転速度はパルスの幅に比例する | パルスの幅ではなく、周波数(1秒あたりのパルスの数)に比例する |
| どの形も無通電で位置を保つ | 保つのは永久磁石をもつPM形とHB形。VR形は保たない |
| 位置センサがないと位置決めできない | パルスの数で角度が決まるので、センサなしで位置決めできる(オープンループ) |
| 脱調しても位置はずれない | 脱調するとステップを飛ばすので、パルスの数と実際の角度がずれる |
よくある質問

 ポチップ
 ポチップ
次に読むべき記事
ステッピングモーターがわかったら、ほかのモータや、パルスをつくるディジタル回路の記事にも進みましょう。

テーマ別に、もっと深く学ぶ
気になるところから読んでも大丈夫です。どの記事も、はじめて学ぶ人向けにやさしく書いています。